Montage der ARMOR-Schutzhülle am FANUC A05B-2256 / 2255 / 2518 Teach Pendant
Schritt-für-Schritt-Anleitung zur Montage des ARMOR-Schutzbumpers an FANUC-Teach-Pendants der Baureihen A05B-2256, A05B-2255 und A05B-2518.
-
Robotersteuerung ausschalten
Schalten Sie die Robotersteuerung aus und trennen Sie das Kabel direkt am Teach-Pendant.
-
Originale Handschlaufe entfernen
Entfernen Sie die originale Handschlaufe mit Klettverschluss vollständig vom Teach-Pendant.
-
Schutzbumper vorbereiten
Legen Sie den ARMOR-Schutzbumper mit der Vorderseite nach oben auf eine saubere und trockene Oberfläche.
-
Teach-Pendant auf dem Schutzbumper positionieren
Legen Sie das Teach-Pendant auf den vorbereiteten Schutzbumper.
-
Untere linke Ecke einsetzen
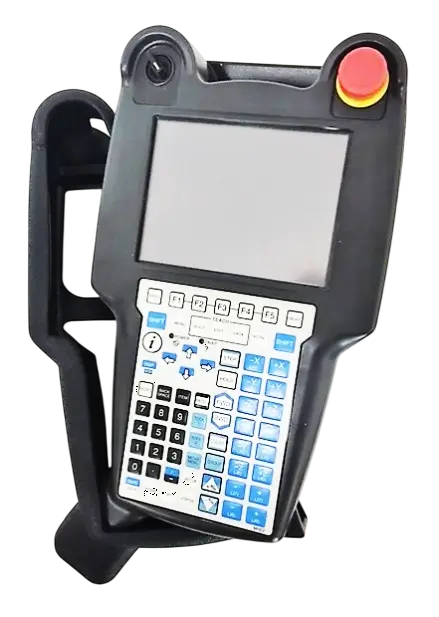
Beginnen Sie an der unteren linken Ecke. Positionieren Sie den Kabelstecker in der entsprechenden Aussparung des Schutzbumpers. Achten Sie darauf, dass die Handschlaufenhalterung und der Kabelstecker korrekt im Schutzbumper sitzen.
-
Schutzbumper über die Kanten ziehen
Sobald die Ecke richtig sitzt, ziehen Sie den Schutzbumper über die Unterkante des Teach-Pendants, anschließend über beide Seiten und zuletzt über die Oberkante.
-
Handschlaufe wieder befestigen
Befestigen Sie die originale Handschlaufe mit Klettverschluss wieder am Teach-Pendant mit montiertem Schutzbumper. Eine Spitzzange kann das Durchführen der Handschlaufe durch die Befestigungspunkte erleichtern.
-
Zugänglichkeit des Not-Halt-Tasters (E-STOP) prüfen
Der Schutzbumper verfügt über einen Gummirand um den Not-Halt-Taster, der eine unbeabsichtigte Betätigung erschweren soll. Der Rand darf jedoch die schnelle und zuverlässige Betätigung des Tasters nicht behindern, auch nicht beim Drücken mit der Handfläche. Falls der Rand die Zugänglichkeit einschränkt, schneiden Sie ihn entlang der markierten Schnittlinien zurück. Hierfür kann ein Cuttermesser verwendet werden. Stellen Sie vor dem Einschalten der Robotersteuerung sicher, dass der Not-Halt-Taster leicht zugänglich bleibt.
-
Kabel wieder anschließen
Schließen Sie das Kabel der Robotersteuerung wieder an das Teach-Pendant an.
-
Robotersteuerung einschalten
Schalten Sie die Robotersteuerung gemäß den geltenden betrieblichen Verfahren wieder ein.
-
Montage überprüfen
Prüfen Sie, ob der Schutzbumper am gesamten Umfang korrekt sitzt, die Handschlaufe sicher befestigt ist, das Kabel nicht eingeklemmt wird und alle Bedienelemente sicher zugänglich bleiben.
Kontrolle nach der Montage
Überprüfen Sie vor der Wiederaufnahme des normalen Roboterbetriebs Folgendes:
- Der Schutzbumper sitzt korrekt und behindert den Zugang zu den Bedienelementen nicht.
- Die Handschlaufe mit Klettverschluss ist sicher befestigt und das Kabel ist weder eingeklemmt noch beschädigt.
- Der Not-Halt-Taster (E-STOP) ist leicht zugänglich und seine ordnungsgemäße Funktion wurde gemäß den Sicherheitsvorschriften des Betriebs überprüft.